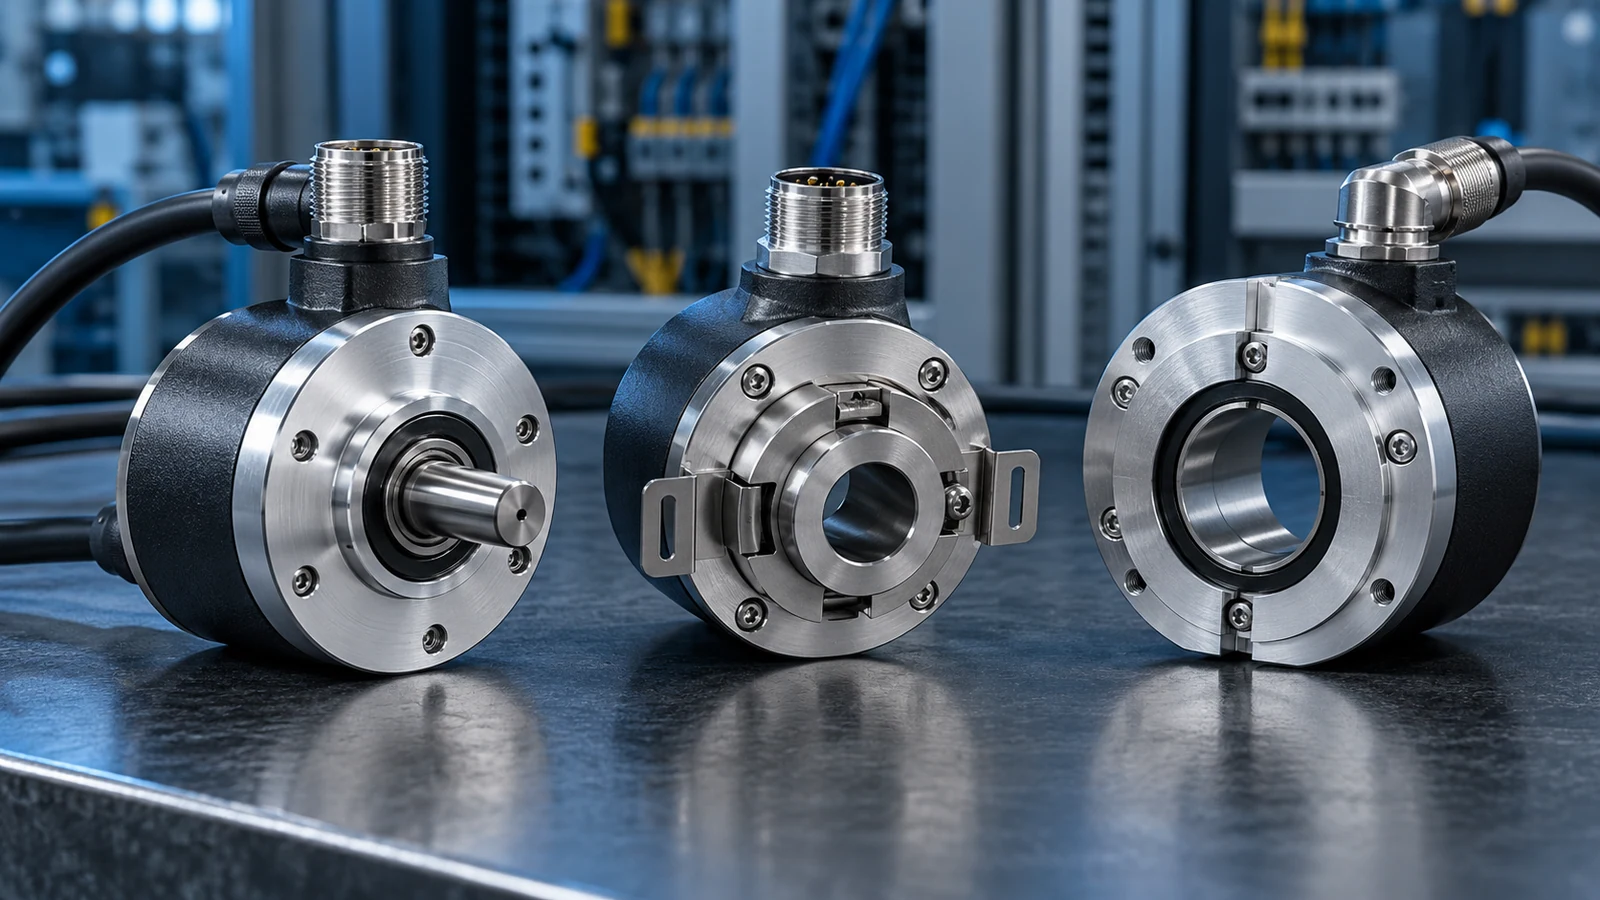
انکودر حسگری است که جابهجایی دورانی یا خطی را به سیگنال قابلفهم برای PLC، درایو یا کنترلر حرکت تبدیل میکند. کنترل سرعت موتور، تشخیص جهت، اندازهگیری طول، تعیین زاویه، شمارش قطعه و همزمانسازی محورهای ماشین از کاربردهای رایج آن هستند. انتخاب درست فقط به تعداد پالس محدود نیست؛ نوع خروجی، فرکانس، مکانیک نصب، محیط و توان ورودی پرسرعت کنترلر نیز باید همزمان بررسی شوند.
انکودر چیست و چه چیزی اندازه میگیرد؟
انکودر دورانی حرکت زاویهای محور را به پالس، کد دیجیتال یا پیام شبکه تبدیل میکند. انکودر خطی همین کار را برای جابهجایی مستقیم انجام میدهد. کنترلر از تغییرات خروجی برای محاسبه سرعت، جهت یا موقعیت استفاده میکند. به همین دلیل، انکودر فقط «سنسور دور» نیست؛ با انتخاب و برنامهنویسی مناسب میتواند مرجع موقعیت و طول نیز باشد.
در یک نوار نقاله، انکودر متصل به رولر میتواند سرعت خط و طول حرکت محصول را مشخص کند. روی موتور، بازخورد سرعت برای کنترل حلقهبسته کاربرد دارد. در ماشینهای برش و بستهبندی، پالسها زمان مناسب اجرای فرمان را تعیین میکنند. برای تبدیل سرعت دورانی به سرعت خطی نیز میتوانید از ابزار تبدیل RPM به MPM استفاده کنید.
انواع انکودر از نظر نوع سیگنال: افزایشی و مطلق
انکودر افزایشی (Incremental)
با حرکت محور، قطاری از پالسها تولید میکند. PLC با شمارش پالسها، موقعیت نسبی را میسازد و از فاصله زمانی پالسها سرعت را به دست میآورد. پس از قطع برق معمولاً عدد شمارش از دست میرود و سیستم باید از نقطه مرجع یا Home شروع کند.
انکودر مطلق (Absolute)
برای هر موقعیت زاویهای یک کد مشخص ارائه میدهد. پس از روشنشدن، کنترلر موقعیت را بدون شمارش از صفر میخواند. مدل Single-turn موقعیت داخل یک دور و مدل Multi-turn تعداد دور بههمراه موقعیت داخل دور را نگهداری میکند.
| نیاز ماشین | انتخاب معمول | نکته |
|---|---|---|
| اندازهگیری سرعت و جهت | افزایشی A/B | فرکانس ورودی PLC باید کافی باشد. |
| موقعیت نسبی با مرجعگیری | افزایشی A/B/Z | Z میتواند نقطه مرجع هر دور باشد. |
| شناخت زاویه بلافاصله پس از روشنشدن | مطلق Single-turn | تعداد بیت، دقت و رابط را بررسی کنید. |
| شناخت موقعیت در چند دور | مطلق Multi-turn | محدوده تعداد دور و نحوه حفظ مقدار مهم است. |
فازهای A، B و Z در انکودر افزایشی
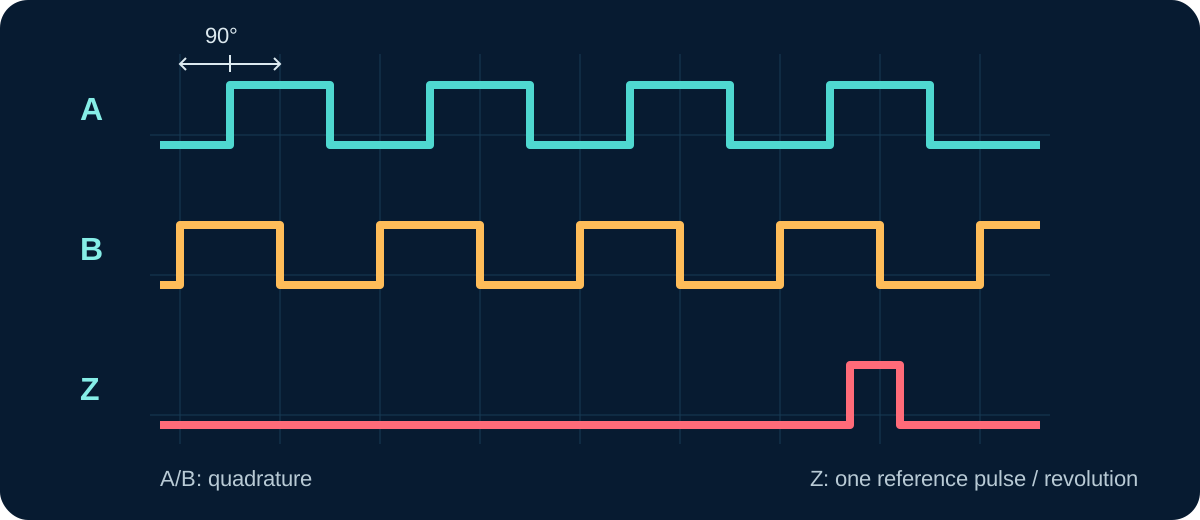
کانال A پالس اصلی شمارش را ایجاد میکند. کانال B با اختلاف فاز تقریبی ۹۰ درجه الکتریکی نسبت به A، امکان تشخیص جهت را میدهد: کنترلر بررسی میکند کدام کانال جلوتر تغییر کرده است. کانال Z یا Index معمولاً یک بار در هر دور فعال میشود و برای مرجعگیری یا کنترل همزمانی استفاده میشود.
برخی مدلها خروجیهای مکمل A−، B− و Z− نیز دارند. در اتصال تفاضلی RS-422، هر سیگنال بهصورت یک زوج منتقل میشود تا مقاومت در برابر نویز بهتر شود. Z را با موقعیت مطلق اشتباه نگیرید؛ یک پالس در هر دور نمیگوید محور چند دور چرخیده است.
PPR، CPR و رزولوشن بیتی
PPR معمولاً تعداد سیکل یا پالس تولیدشده توسط یک کانال در هر دور است. در Quadrature، کنترلر میتواند فقط یک لبه، دو لبه یا هر چهار لبه A و B را بشمارد. بنابراین تعداد شمارش مؤثر در هر دور میتواند برابر PPR×1، PPR×2 یا PPR×4 باشد.
CPR گاهی به تعداد سیکل و گاهی به تعداد Count مؤثر اشاره میکند. این تفاوت اصطلاح در دیتاشیتها مهم است. برای مثال، انکودر ۱۰۲۴ PPR با شمارش چهارضرب میتواند ۴۰۹۶ Count در هر دور بدهد؛ اما فقط وقتی کارت یا HSC واقعاً چهار لبه را شمارش کند.
در انکودر مطلق، رزولوشن معمولاً با بیت بیان میشود. انکودر ۱۳بیتی در یک دور 2¹³ = 8192 موقعیت کدگذاریشده دارد و گام اسمی آن حدود 360÷8192 = 0.0439° است. این عدد «رزولوشن» است و با دقت واقعی، تکرارپذیری، لقی مکانیکی و خطای نصب یکسان نیست.
محاسبه دور موتور از پالس انکودر
مثال: انکودر ۱۰۲۴ PPR در کانال A فرکانس ۵۱۲۰ هرتز تولید میکند. سرعت محور برابر 5120×60÷1024 = 300 RPM است. اگر HSC چهار لبه را میشمارد، در همین سرعت نرخ شمارش ۲۰۴۸۰ Count بر ثانیه و CPR مؤثر ۴۰۹۶ خواهد بود؛ نتیجه همچنان ۳۰۰ RPM است.
محاسبه دور از نرخ شمارش PLC
نرخ Count ثبتشده در یک ثانیه، PPR نامی و ضریب Decode شمارنده را وارد کنید.
انواع انکودر از نظر ساختمان و شفت
| ساختار | روش نصب | مزیت و محدودیت |
|---|---|---|
| Solid Shaft | شفت انکودر با کوپلینگ به محور ماشین متصل میشود. | انتخاب عمومی و سرویس آسان؛ هممحوری و بار مجاز شفت مهم است. |
| Blind Hollow Shaft | محور ماشین تا عمق مشخص وارد سوراخ انکودر میشود. | طول نصب کم؛ قطر، عمق درگیری و بازوی ضدچرخش باید دقیق باشد. |
| Through Hollow Shaft | محور از داخل انکودر عبور میکند. | نصب مستقیم روی شفت؛ کنترل لقی، گیره و ساپورت استاتور ضروری است. |
| Bearingless / Kit | روتور و استاتور بدون یاتاقان مستقل روی ماشین نصب میشوند. | فشرده و مناسب برخی محورهای بزرگ؛ تلرانس نصب و فاصله هوایی حساستر است. |
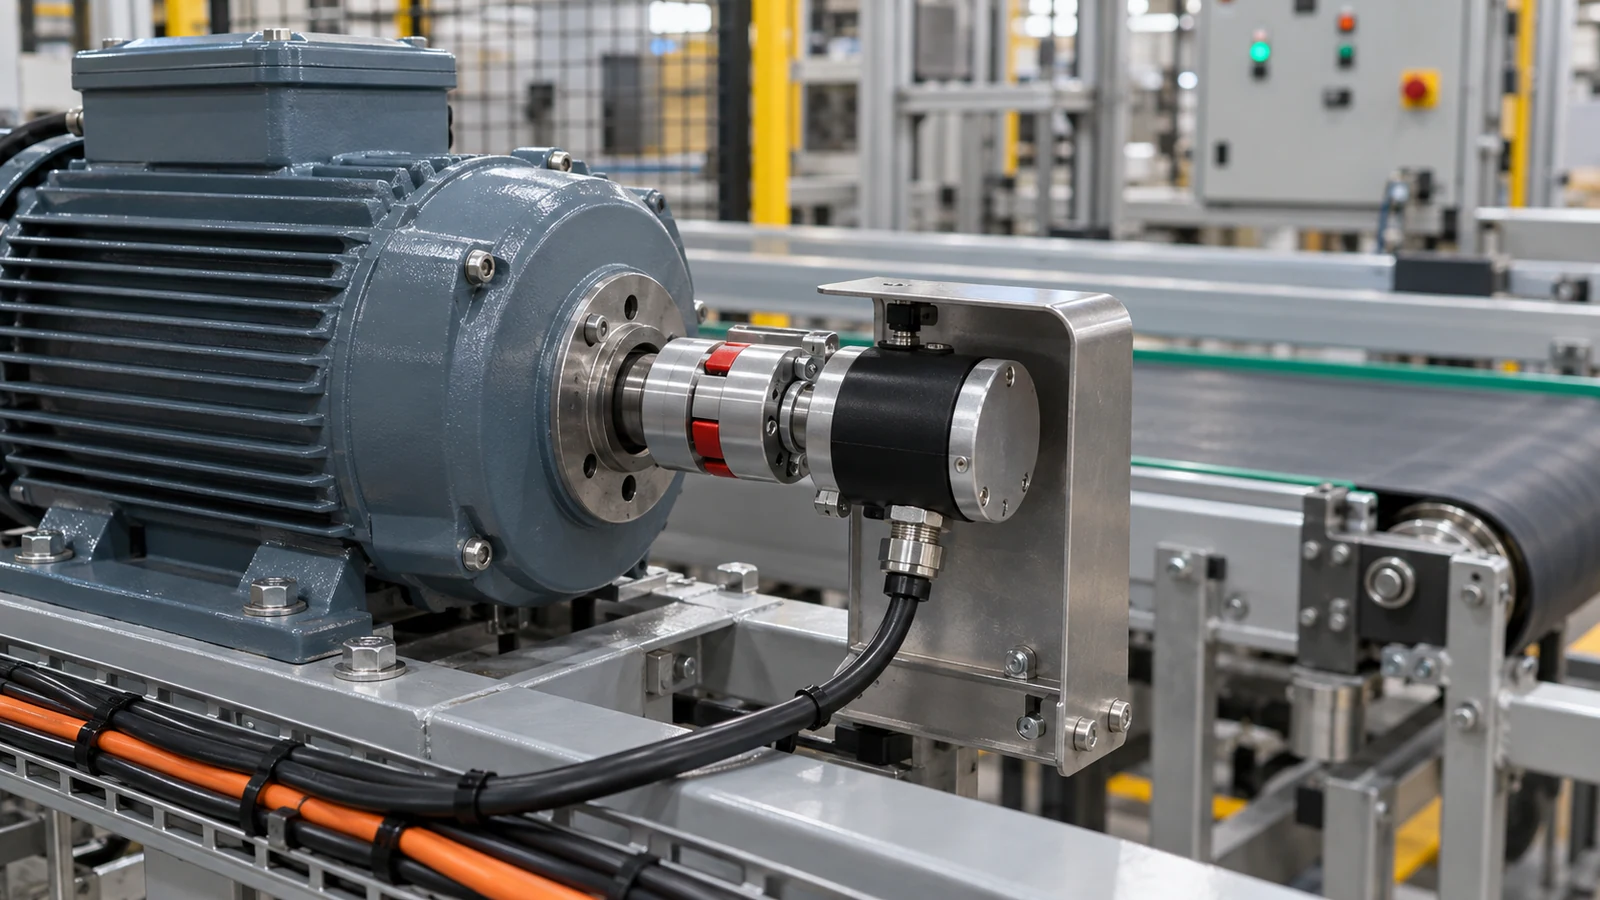
کوپلینگ انعطافپذیر میتواند مقدار محدودی از ناهممحوری شعاعی، زاویهای یا محوری را جذب کند، ولی جای نصب نادرست را نمیگیرد. اعمال بار زیاد به شفت، ضربه، لرزش یا خمکردن کابل در محل خروج میتواند عمر مکانیکی انکودر را کم کند.
انکودر نوری یا مغناطیسی؟
Optical
دیسک نوری و آشکارساز برای تولید سیگنال استفاده میشوند. رزولوشن و دقت بالایی در بسیاری از مدلها در دسترس است. آلودگی، شوک و شرایط محیطی باید بر اساس درجه حفاظت همان محصول سنجیده شود.
Magnetic
میدان مغناطیسی و حسگر الکترونیکی موقعیت را اندازه میگیرند. مدلهای صنعتی مقاومی برای گردوغبار، لرزش و محیط سخت وجود دارند. دقت و تأثیر میدانهای خارجی به طراحی محصول وابسته است.
خروجی TTL، HTL، Open Collector و رابطهای مطلق
| خروجی یا رابط | کاربرد | نکته اتصال |
|---|---|---|
| TTL / RS-422 Line Driver | پالس تفاضلی سریع و مقاومتر در برابر نویز | ورودی تفاضلی، زوجتابیده و سطح ولتاژ سازگار لازم است. |
| HTL / Push-Pull | اتصال پالس صنعتی با سطح متناسب با تغذیه | ولتاژ High/Low و نوع ورودی HSC را تطبیق دهید. |
| NPN/PNP Open Collector | خروجی ترانزیستوری برای ورودی مناسب PLC | Pull-up، Common، جریان مجاز و قطبیت مهم است. |
| SSI / BiSS-C | انتقال سریال موقعیت مطلق | PLC یا ماژول باید Master سازگار داشته باشد. |
| CANopen، PROFIBUS و Ethernet صنعتی | موقعیت، سرعت، تشخیص و پارامترها روی شبکه | پروتکل، فایل پیکربندی، Cycle Time و توپولوژی بررسی شود. |
نام TTL یا HTL بهتنهایی برای سیمبندی کافی نیست. برخی انکودرها قابلبرنامهریزیاند و خروجی آنها بین TTL و HTL تغییر میکند. قبل از وصل، ولتاژ تغذیه، سطح خروجی، پین کانکتور و تحمل ورودی PLC را از دیتاشیت بخوانید.
چکلیست انتخاب انکودر
- کمیت موردنیاز: سرعت، جهت، موقعیت نسبی، زاویه مطلق یا تعداد دور.
- رزولوشن: حداقل PPR یا تعداد بیت لازم، همراه با دقت واقعی ماشین.
- حداکثر سرعت و فرکانس: فرکانس خروجی در بیشترین RPM باید از ظرفیت انکودر و HSC کمتر باشد.
- رابط الکتریکی: TTL/RS-422، HTL، NPN/PNP، SSI، Fieldbus یا Ethernet صنعتی.
- مکانیک: قطر شفت، Solid/Hollow، فلنج، کوپلینگ، فضای نصب و بار محوری و شعاعی.
- محیط: IP، دما، روغن، گردوغبار، شستوشو، شوک و لرزش.
- کابل و اتصال: طول کابل، کانکتور، جهت خروج، شیلد و شعاع خمش.
- راهاندازی: امکان Preset، جهت افزایشی، نقطه Z، Home و پارامتر شبکه.
کنترل فرکانس قبل از خرید: برای انکودر افزایشی، فرکانس کانال را از رابطه f = RPM × PPR ÷ 60 محاسبه کنید. اگر کنترلر چهار لبه را میشمارد، نرخ Count داخلی میتواند چهار برابر شود. ظرفیت ورودی سریع را با بدترین سرعت ماشین، حاشیه مناسب و فیلتر ورودی بررسی کنید.
نکات سیمبندی و راهاندازی با PLC
- کابل انکودر را از کابل موتور، خروجی درایو، کنتاکتور و مسیرهای قدرت جدا عبور دهید.
- برای خروجی تفاضلی از زوجهای تابیده درست استفاده کنید؛ A با A− و B با B− در یک زوج باشند.
- شیلد و اتصال زمین را دقیقاً مطابق دستورالعمل سازنده و طراحی تابلو اجرا کنید.
- فیلتر دیجیتال ورودی PLC را آنقدر بزرگ نگذارید که پالسهای سریع حذف شوند.
- ابتدا محور را آهسته با دست بچرخانید و ترتیب A/B، جهت Count و یکبار ظاهرشدن Z در هر دور را بررسی کنید.
- پس از روشنشدن موتور، شمارش را دوباره کنترل کنید؛ خطایی که فقط هنگام کار موتور ظاهر میشود اغلب به نویز، ارت، شیلد یا مسیر کابل مربوط است.
برای اصول ورودیهای PLC، مقاله سیمبندی ورودی و خروجی PLC و برای تشخیص مرحلهای خطاها راهنمای عیبیابی PLC را ببینید. اگر انکودر بخشی از حلقه کنترل سرعت است، راهنمای درایو صنعتی نیز مرتبط است.
عیبیابی رایج انکودر
| نشانه | علتهای محتمل | بررسی پیشنهادی |
|---|---|---|
| PLC هیچ پالسی نمیبیند | تغذیه، Common، پینآوت، نوع خروجی یا HSC اشتباه | ولتاژ و دیتاشیت را کنترل و ورودی را آنلاین مانیتور کنید. |
| جهت برعکس است | جابجایی A و B یا تعریف متفاوت CW | جهت مکانیکی مشاهده محور و تنظیم جهت شمارش را بررسی کنید. |
| عدد در سرعت بالا کم میشود | عبور از فرکانس مجاز، ورودی عادی یا فیلتر زیاد | فرکانس حداکثر را محاسبه و مشخصات HSC را تطبیق دهید. |
| عدد هنگام روشنشدن موتور میپرد | نویز، شیلد نامناسب، مسیر کابل یا زمین | کابل قدرت و سیگنال را جدا و سیگنال تفاضلی را بررسی کنید. |
| هر دور خطای موقعیت جمع میشود | لغزش مکانیکی، PPR/CPR اشتباه یا از دسترفتن پالس | کوپلینگ، ضریب Decode و پالس Z را آزمون کنید. |
پرسشهای متداول
انکودر افزایشی بهتر است یا مطلق؟
اگر فقط سرعت، جهت یا موقعیت نسبی لازم است و ماشین امکان مرجعگیری دارد، نوع افزایشی معمولاً کافی است. اگر موقعیت باید بلافاصله پس از روشنشدن یا حتی پس از حرکت در زمان قطع برق شناخته شود، انکودر مطلق مناسبتر است.
تفاوت PPR و CPR چیست؟
PPR معمولاً تعداد سیکل یا پالس هر کانال در یک دور است. CPR میتواند تعداد شمارش مؤثر کنترلر باشد و با شمارش لبههای A و B تا چهار برابر PPR شود. چون سازندگان این اصطلاحها را همیشه یکسان به کار نمیبرند، تعریف دیتاشیت و تنظیم شمارنده پرسرعت ملاک نهایی است.
فاز Z انکودر چه کاربردی دارد؟
Z یا Index معمولاً یک پالس مرجع در هر دور ایجاد میکند و برای مرجعگیری، کنترل صحت شمارش یا تعیین نقطه مکانیکی مشخص استفاده میشود. این پالس بهتنهایی موقعیت مطلق چنددور را در اختیار PLC نمیگذارد.
TTL و HTL چه تفاوتی دارند؟
TTL در بسیاری از انکودرهای صنعتی با خروجی تفاضلی RS-422 و سطح نزدیک ۵ ولت دیده میشود. HTL معمولاً خروجی Push-Pull با سطح متناسب با ولتاژ تغذیه است. ولتاژ، نوع ورودی PLC، فرکانس و سیمبندی باید دقیقاً با دیتاشیت هر دو تجهیز تطبیق داده شود.
آیا انکودر را میتوان به ورودی عادی PLC وصل کرد؟
برای پالسهای سریع باید از ورودی و شمارنده پرسرعت سازگار استفاده شود. ورودی عادی و اسکن برنامه ممکن است بخشی از پالسها را از دست بدهد. حداکثر فرکانس انکودر، سرعت محور و توان ورودی HSC را پیش از انتخاب بررسی کنید.
مطالب مرتبط
منابع رسمی و مطالعه بیشتر
- OMRON: Overview of Rotary Encoders — تعریف، افزایشی/مطلق و تشخیص جهت.
- OMRON: Rotary Encoder Safety Precautions — کابل، نویز، RS-422 و نصب.
- POSITAL: Absolute Encoders — Single-turn، Multi-turn و موقعیت پس از روشنشدن.
- POSITAL: Communication Interfaces — SSI و رابطهای شبکه.
- Baumer EIL580P-T — نمونه صنعتی Through Hollow با TTL/HTL.
- Dynapar: Encoder Resolution و Frequency Response Formula.
متن مقاله با بازنویسی مستقل و ترکیب تجربه اجرایی، نکات آموزشی ارسالی و مستندات رسمی بالا تهیه شده است. مشخصات مدل واقعی همیشه بر توضیح عمومی اولویت دارد.